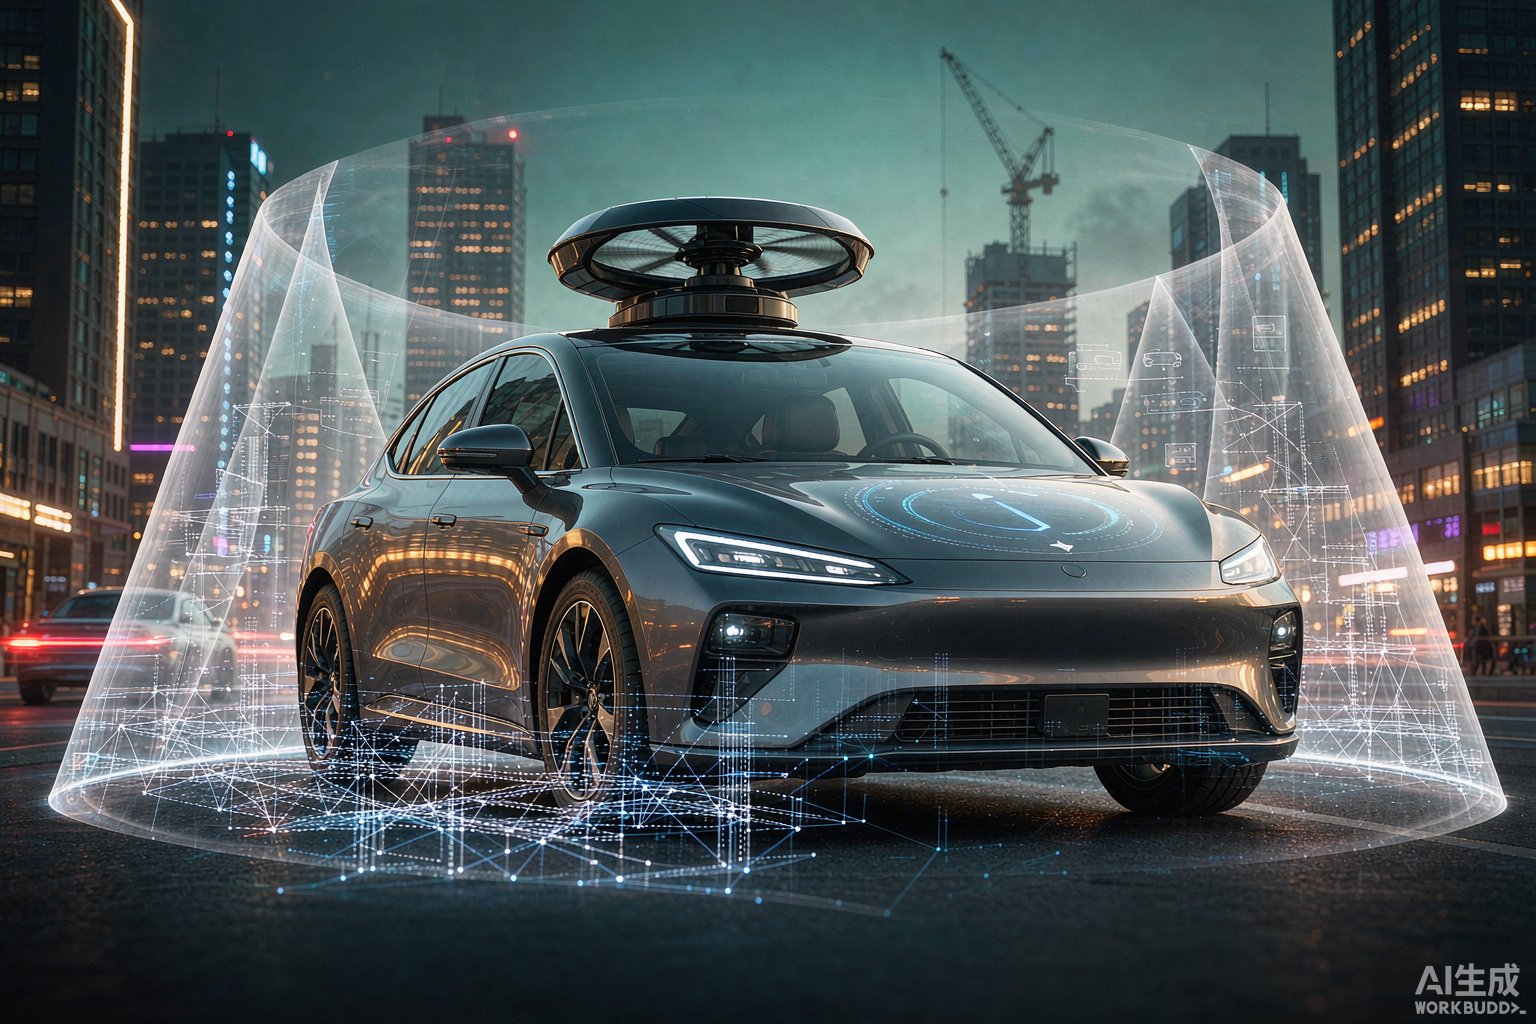
无人驾驶汽车的驾驶座可以空着,但它必须有比人类更稳定的「眼睛」和更冷静的「大脑」。这套系统大致分为三层:感知、决策与控制。
感知:多传感器的互补
激光雷达给出精确的三维点云,测量距离可达百米;摄像头擅长识别颜色、文字与语义,能读懂红绿灯和车道线;毫米波雷达在雨雾天气依然可靠,超声波雷达负责近距泊车。不同传感器各有盲区与短板,融合算法把它们拼成一幅完整的环境图。
决策:预测与博弈
看清周围还不够,车要预测行人、非机动车和其他车辆下一步会怎么做。规划模块在毫秒级生成多条轨迹,评估安全、舒适与效率,再选出一条执行。城市道路的难点不是规则,而是博弈:加塞、抢行、犹豫的行人,都需要算法用概率去处理。
控制与安全冗余
最终执行层把决策转化为方向盘转角、油门与刹车。高阶自动驾驶通常要求双冗余——两套独立的制动、转向与供电系统,确保单点故障不会失控。法规、保险与伦理问题仍在同步演进,但技术本身已经让「机器开车」从科幻走进现实。
本文仅供科普参考。
发表回复