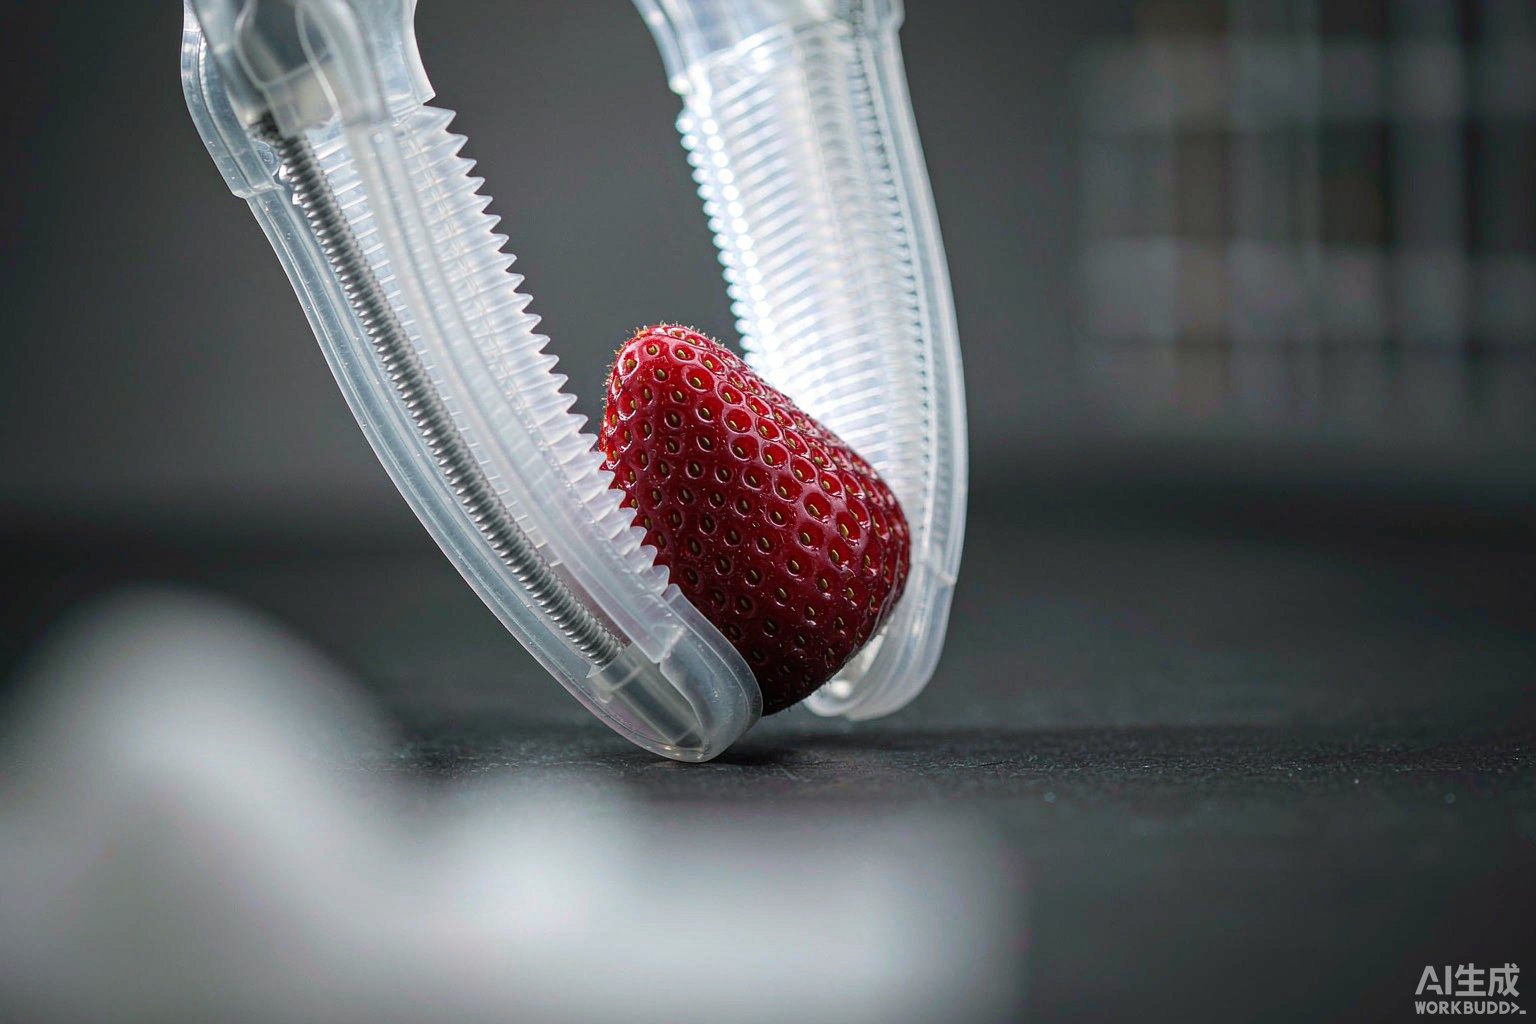
让机器人轻轻拿起一颗草莓而不捏破它,对传统刚性机械臂来说是个难题:传感器要足够灵敏,算法要实时计算接触力,稍有延迟就是一滩果酱。而在软体机器人实验室里,这个问题换了一种解法——让”手”本身软下来。
软在哪里:材料与驱动
软体机器人的主体通常由硅胶、水凝胶或形状记忆聚合物制成,邵氏硬度可以低到接近橡皮筋。驱动方式也与传统电机截然不同,最常见的是气动人工肌肉:给密封的硅胶腔体充气,腔体按照预设的应变花纹弯曲、伸长或收缩。此外还有形状记忆合金丝、介电弹性体、化学燃料燃烧驱动的跳跃结构等,各有所长。
这种”以柔克刚”带来一个天然优势:接触即顺应。软体夹爪不需要精确知道物体的位置和形状,压上去自动包络,接触压力天然被弹性体分散,抓鸡蛋、抓金鱼、抓一颗树莓都不在话下。在食品加工、农业采摘和易碎品分拣线上,它正在取代昂贵的力控刚性夹爪。
典型的应用图景
- 医疗:导管机器人进入血管,胶囊机器人完成消化道检查,柔性外骨骼辅助康复训练。
- 深海与航天:仿章鱼软体抓手在深海抓取水母样本而不伤害生物;充气式展开结构则是太空大型天线的候选方案。
- 家庭与搜救:能钻进瓦砾缝隙爬行的软体爬行器,正在地震救援演练里崭露头角。
软的代价
软体机器人也有明显的短板。首先是感知:本体变形后,自身位置都难以精确测量,需要嵌入柔性传感器或借助视觉跟踪。其次是力量与精度:弹性体承载有限,毫米级定位误差对软体结构来说仍是挑战。最后是建模:大变形、非线性让传统控制理论捉襟见肘,数据驱动与物理模型结合的方法正在补上这块拼图。
学界常把软体机器人称为”回到无脊椎动物”的思路转向。坚硬的骨骼带来了速度与精度,而柔软的身体带来了适应与安全——未来的机器人也许不必二选一,刚柔并济的混合结构,正在成为越来越多实验室的选择。
发表回复